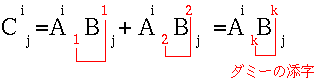
相対論講義録2006年第7回

 ←第6回 目次に戻る 第8回→

5.2  ローレンツ変換の数式による導出

 さらにもう一度ローレンツ変換を数式で出す方法を説明したが、ちょっとく どすぎたかもしれない。もっとも「これでわかりました」という感想もあったので、何度もいろんな形で説明を繰り返すのも無益ではないとは思う。


 次に、ローレンツ変換を計算のみにより求めよう。ローレンツ変換が満たすべき条件として、次の3つを取る(この条件は、前節でも利用している)。
  1. 古い座標系での光円錐( (x−x0)2+(y−y0)2+(z −z0)2−c2(t−t0)2=0 )は新しい座標系でも光円錐((x′−x′0)2+(y′−y′0)2+(z ′−z′0)2 −c2 (t′−t′0)2=0)へと移る(光速度不変の原理)。
  2. この座標変換において特別な点はない(一様性)。
  3. この座標変換において特別な方向はない(等方性)。

 1.が主張しているのは、光速度不変の原理を満足せよ、ということである。ある時空点(t0,x0,y0,z0) (x′座標系では(t′0,x′0,y′0,z′0))から 光が出て、時空点(t,x,y,z) (x′座標系では(t′,x′,y′,z′))にたどりついたとする。時刻t(あるいは時刻t′)には、その光はc(t−t0) (あるいはc(t′−t′0))広がっている。ゆえに(x−x0)2+(y−y0)2+(z −z0)2−c2(t−t0)2=0 が成立するならば、(x′−x′0)2+(y′−y′0)2+(z ′−z′0)2 −c2 (t′−t′0)2=0も成立せねばならない。光速度はどっちの座標系でも cだからである。くどいようだがもう一度書く。これは実験事実である。また、ここで光速度 一定という現象に着目してはいるが、これは光を特別視しているわけではなく、マックスウェル方程式が生み出す物理現象の代表として光を使っているというこ とに注意して欲しい。「光速度一定」は「どの座標系でも成立すべき物理法則」の代表なのである29。
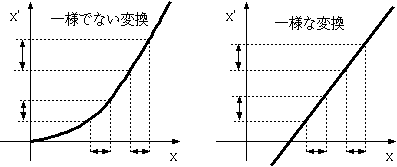
 2.が主張しているのは、この変換が一様であれ、ということである。
たとえばx′ = ax2のような変換をしたとすると、x=0付近と、そこから遠い場所では、xが変化した時のx′の変化量が違 う。これはつまり、x座標系で測った1メートルが、x′座標系では場所によって10センチになったり3メートルになったりと、違う長さになるということで ある。しかし今考えているのは座標系の一様な運動であるから、こんなことは起こらないだろう(ある座標系での1メートルが別の座標系では等しく50センチ になることはあり得るとしても!)。この条件を満たすためには、(x,y,z,ct)と(x′,y′,z′,ct′)が一次変換で結ばれなくてはならな い。
3.が主張しているのは、たとえばこういうことである。x 軸の正方向へ速さvで運動している場合と、x軸の負方向へ速さvで運動している場合を比べたとする。この二つは、最初にx軸をどの方向にとったかというだ けの違いであって、物理の本質的な部分は違わないはずである。
 また、x座標方向へ移動する座標変換と、y方向へ移動する座標変換も、最初にx軸をどの向きにとったかというだけの違いであって、本質的違いはないはず である。
 つまり、ある方向へ移動する座標系だけが特別扱いされるようなことはあってはならない。
 以下で、これらの要請だけからガリレイ変換に替わる新しい座標変換を導く。
 x′系の空間的原点x′=y′=z′=0が、x座標系で見ると速度vでx軸方向に移動していて、時刻t=0では原点が一致しているとする。このことか ら、x′=0 という式を解くと、x=βctという答えが出るようになっていることがわかる。この条件はガリレイ変換x′=x−vtでも成立する。2.の条件があるの で、
x′=A(x−βct)
(5.19)
という形でなくてはならないことがわかる。y方向、z方向には座標軸は移動していない。つまりこの座標変換で、y=0である場所はy′=0である場所に移 る。zに関しても同様なので、
y′=By,   z′=Bz
(5.20)
となるべきだろう。ここで、簡単のためにy軸やz軸の方向も変わらないとした。この二つの式の係数がどちらもBなのは、空間の対称性(y軸とz軸を取り替 えても物理は変わらない)から判断した。
 しかし、要請3.から、Bは1でなくてはならないことがわかる。Bが1でなかったとすると、この座標変換によってy軸やz軸方向の長さが伸びたり(B > 1 の場合)、縮んだり(B < 1の場合)することになる。運動方向を反転(v→ −v)したとしよう。この時の変換は元の変換の逆変換であろうから、y"=y/B,    z"=z/Bと いう形になる。つまり+x方向ではB 倍になったとしたら、−x方向では1/B倍でなくてはならない。B ≠ 1だと、この現象は要請3.に反する。
 時間座標に関しては、
ct′ = C(ct−D x)
(5.21)
と置ける。ここにy,zが入らないのは、この変換はyやzの正の方向がどちらかによらない形になるべきだからである。
 以上の座標変換に対して、要請1.すなわち「x2+y2+z2−c2 t2=0の時に(x′)2+(y′)2+(z′)2−c2(t′)2=0 になれ」(簡単のためx0など、下付添字0の着く量はすべて0であるとした)という条件が成立するためには A,C,D,E,Fがどうならなくてはいけないかを考える。そのためにまず (x′)2+(y′)2+(z′)2−(ct′)2を 計算しよう。

(x′)2+(y′)2+(z′)2−(ct′)2 =
A2(x −βct)2 + y2 +z2 −C2(ct−D x)2
=
(A2−C2 D2)x2+y2 +z2 +(A2 β2 − C2)(ct)2+2(−A2β+ C2 D) xct

(5.22)
 ここで、条件x2+y2+z2−c2t2=0 であることを思い起こす。よってここではx,y,zが独立な変数であって、ctはct=±√[(x2+y2+z2)] であるとして扱う。すると最終的な式はx2を含む項、y2を含む項、z2を含む項 と、xctすなわちx√[(x2+y2+z2)]を含む項になるだろう。 x,y,zは各々独立に動かせるから、各々の係数は零でないと困る。 まず、xctまたはx√[(x2+y2+z2)]の係数に着目すると、A2β = C2Dがわかる。そこでD = [(A2β)/(C2)]と代入して上の式をま とめ直すと、

0=
(A2− A4 β2
C2
)x2+y2 +z2 +(A2β2 − C2)(ct)2
0=
(A2− A4 β2
C2
)x2+y2 +z2 +(A2β2 − C2)(x2+y2+z2)
0=

(
A2− A4 β2
C2
+A2β2 − C2 ) x2+(1+A2β2 − C2)y2 +(1 +A2β2 − C2) z2

(5.23)
ここでx2の係数は0にならなくてはいけないが、

A2−A4 β2 C2+A2β2 − C2 =
0
A2−C2 − A2 β2
C2
(A2−C2) =
0
(A2−C2) ( 1 − A2 β2
C2
) =
0

(5.24)
となるから、A2=C2か、[(A2 β2)/(C2)] =1かが成立せねばならない。しかし[(A2β2)/(C2)]=1だと、y2の 前の係数が1になってしまい、けっして0にならない。そこで、C2=A2ということになる。これをもう一度 上の式に代入すると、x2の項は消え、y2とz2の項の係数は 1 +C2β2 − C2となるので、
1 = C2(1−β2)
(5.25)
という式が成立する。Cは正の数であると考えられる30の で、C=[1/(√{1−β2})]となる。座標変換は
x′ = 1


√

1−β2
(x−βct), y′ = y, z′=z, ct′ = 1


√

1−β2
(ct−βx)
(5.26)
とまとめられる。当然ながら、図から求めたものと一致する。あらためて指摘しておくと、係数[1/(√{1−β2})]は、xやt のスケールの変化(ローレンツ短縮やウラシマ効果)を表している。また、ct′の式にct−βxが現れることは、tの同時刻とt′の同時刻が場所によって 変化すること(t=一定とt′=一定がグラフ上で平行線ではない)を示しているのである。
なお、ここまでの計算では簡単のために運動方向をx方向に限ったし、y,z座標に関しても同じ方向を向いているとした。一般的には運動方向が任意の方向を 向いたものや、これに座標軸の回転が組み合わさったものが出てくる可能性がある。

5.3  行列およびテンソル式で書くローレンツ変換

座標変換を

(
ct′
x′
y′
z′
) = (
α0 0
α0 1
α0 2
α0 3
α1 0
α1 1
α1 2
α1 3
α2 0
α2 1
α2 2
α2 3
α3 0
α3 1
α3 2
α3 3
)
(
ct
x
y
z
)
(5.27)
と書いて、αμ ν(μ,νは0,1,2,3を取る)の満たすべき条件を考えていこう。
短く書くならば、
(x′)μ=αμ νxν
(5.28)
である(アインシュタインの規約をつかった)。このように足し上げられている(つまりほんとうは��ν(←テキストではμになっていたがνが正しい)がある のに省略されている)添 字は「つぶされている添字」と言ったり「ダミーの添字」と呼んだりする。
なぜ「ダミー」などと、一人前の添字扱いしてもらえないかというと、これは A0 B0+A1 B1+A2 B2+A3 B3 と書くのが面倒なのでAμ Bμと書いているだけであって、μという添字はあってなきがごときものだからで ある。またこれを「つぶれている」と表現するにも理由があるが、それは後で述べる。
前章で求めた座標変換の場合、

(
α0 0
α0 1
α0 2
α0 3
α1 0
α1 1
α1 2
α1 3
α2 0
α2 1
α2 2
α2 3
α3 0
α3 1
α3 2
α3 3
) = (
γ
−γβ
0
0
−γβ
γ
0
0
0
0
1
0
0
0
0
1
)
(5.29)
である。例によって、β = v/c,γ = [1/(√{1−β2})]という 記号を使った。
要請1.の条件は
ημνxμ xν=0の時、     ημν(x′)μ (x′)ν = ημναμ μ′ xμ′ αν ν′xν′ = 0
(5.30)
と書くことができる。ただし、
ημν = (
−1
0
0
0
0
1
0
0
0
0
1
0
0
0
0
1
)
(5.31)
である。
ここで具体的な例についてημ′ν′αμ′ μαν′ μ を計算してみよう。そのため、これを行列の計算に書き直す。2行2列の行列の計算が

(
A1 1
A1 2
A2 1
A2 2
)
(
B1 1
B1 2
B2 1
B2 2
) = (
A1 1B1 1+ A1 2B2 1
A1 1B1 2+ A1 2B2 2
A2 1B1 1+ A2 2B2 1
A2 1B1 2+ A2 2B2 2
)
(5.32)
で表されることと、掛け算の結果を行列
(
C1 1
C1 2
C2 1
C2 2
)
で表すならば、この式は
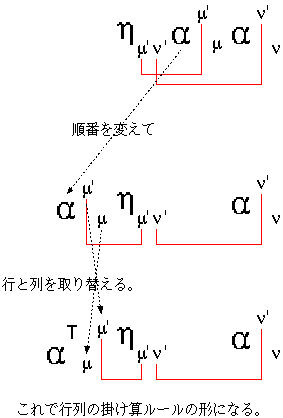
のように書けることを使う。つまり「前の行列の後ろの添字(列の添字)と、後ろの行列の前の添字(行の添字)が同じもの同志を掛け算し、その和を取る」と いうのが行列の掛け算のルールである。説明は2行2列の行列で行ったが、これらの計算ルール自体は、4行4列の行列であっても同様に使える。
 
 ここで、ημ′ν′αμ′ μαν′ μの 計算をする。掛け算のルールに合うようにするためには、1番左側にあるαの行列が転置されていること、掛け算の順番がαT,η,α の順であることに注意せよ。具体的に求めた(5.29)をこの式に代入してみると、


(
γ
−γβ
0
0
−γβ
γ
0
0
0
0
1
0
0
0
0
1
)
(
−1
0
0
0
0
1
0
0
0
0
1
0
0
0
0
1
)
(
γ
−γβ
0
0
−γβ
γ
0
0
0
0
1
0
0
0
0
1
)
=

(
−γ
−γβ
0
0
γβ
γ
0
0
0
0
1
0
0
0
0
1
)
(
γ
−γβ
0
0
−γβ
γ
0
0
0
0
1
0
0
0
0
1
)
=

(
−γ2(1 −β2)
0
0
0
0
γ2(1 −β2)
0
0
0
0
1
0
0
0
0
1
) = (
−1
0
0
0
0
1
0
0
0
0
1
0
0
0
0
1
)

(5.33)
となる。つまりこの場合、ημνxμ xν=0という条件は必要でなく、一般的に
ημν = ημ′ν′αμ′ μαν′ ν
(5.34)
が成立していることがわかる。なお、x,y面内における回転を表す行列は

(
1
0
0
0
0
cosθ
sinθ
0
0
−sinθ
cosθ
0
0
0
0
1
)
(5.35)
であるが、これをαμ νとしても(5.34) が成立することは3次元部分に関してはημνは単位行列であることを考えれば自明だろう。具体的な計算式を書いておくと、

(
1
0
0
0
0
cosθ
−sinθ
0
0
sinθ
cosθ
0
0
0
0
1
)
(
−1
0
0
0
0
1
0
0
0
0
1
0
0
0
0
1
)
(
1
0
0
0
0
cosθ
sinθ
0
0
−sinθ
cosθ
0
0
0
0
1
) = (
−1
0
0
0
0
1
0
0
0
0
1
0
0
0
0
1
)
(5.36)
である(最初の行列はαTなので転置されていることに注意)。
他の一般の軸に関する回転や反転に関しても同様である。
(5.34)が成立するαμ νで 表される座標変換を広い意味でのローレンツ変換と呼ぶ。広い意味でのローレンツ変換には狭い意味でのローレンツ変換の他に、回転や反転、さらにその組み合 わせが含まれる31。
この性質からローレンツ変換を複数個組み合わせた変換もやはりローレンツ変換であることがわかる。すなわち、二つのローレンツ変換が行列αμ νと(α′)μ νで 表されているとすると、この二つの合成変換であるαμ ν(α′)ν ρも ローレンツ変換である。それは具体的に計算すれば
ημναμ ρ(α′)ρ ααν λ(α′)λ β = ηρλ(α′)ρ α(α′)λ β = ηαβ
(5.37)
となることで証明できる。


 次の5.4節は飛ばします。

5.4  (新しい意味の)ローレンツ短縮


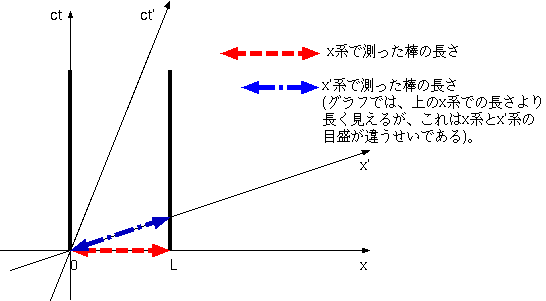
 ローレンツがad hocに導いたローレンツ短縮と似た現象が、この座標変換でも導かれることを示そう。今、一つの棒をx−t座標系で見て静止するように置いたとする。棒の 長さをLとして、一方の端をx=0、もう一方の端をx=Lに置いたとする。時間tが経過してもこのxの値は変化しない。では、これをx′ 座標系で見るとどうか。棒の一方の端の時空座標を(x1,t1)または(x′1,t′1) で、もう一方の端の時空座標を(x2,t2)または(x′2,t′2) で表すとすれば、

(x1,ct1)=(0,ct)
↔
(x′1,ct′1)= (−γβct,γct)

(5.38)

(x2,ct2)=(L,ct)
↔
(x′2,ct′2)= (γ(L−βct),γ(ct−βL))

(5.39)
となる。
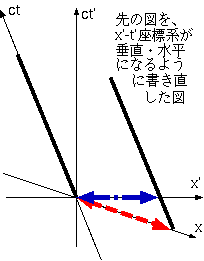
 ここでx′座標系で棒の長さを測るとしよ う。「x′座標系での棒の長さ」はt′1=t′2にした時のx′2−x′1で 計算される。上の表の(x′1,t′1)と(x′2,t′2) では、t′1 ≠ t′2なので、t2の方の時間をt→ t+[β/c]Lとずらして、
(x2,t2)=(L,t+ β
c
L)↔ (x′2,t′2)= (γ(L−βct−β2 L),γct)
とすれば、t′1=t′2になる。この時のx′2−x′1を 計算すると、
x′2 − x′1 = γ(L−β2L) = L 1−β2


√

1−β2
=L
√
 

1−β2
 

(5.40)
となり、x系での長さLに比べ、√{1−β2}倍になっている(縮んでいる)ことがわかる。
この式は形としてはローレンツがマイケルソン・モーレーの実験結果を説明するために導入した短縮と同じである。逆に言うと「ローレンツ短縮が起こるべし」 という要請から、係数Aを決めることも可能であったことになる。しかし、今求めた新しい意味のローレンツ短縮と、古い意味のローレンツ短縮は根本的に意味 が違う。まず、ローレンツはエーテルとの相対運動が理由で機械的に短縮が起こると考えたが、ここでの短縮は座標変換によって生じたものであって、力が働い て起こる短縮とは全く意味が違う。また、図で説明してあるように、座標系が違うことによって「同時刻で空間的に離れた2点」という2点の定義の仕方そのも のが変わってくる。ガリレイ変換ではこんなことは生じない。古い意味のローレンツ短縮はガリレイ変換を使った物理の中で考えられたものだから、同様に「座 標系が違えば同時刻が違う」ということを考慮せずに単に短縮すると仮定している。
何よりここで導かれた短縮は光速度不変の原理と特殊相対性原理から自動的に導出されたもので、筋道だった説明が与えられていることが大きな違いである。


[問い5-1] ミュー粒子と呼ばれる粒子は、2×10⁻⁶秒 で崩壊してしまう。ウラシ マ 効果を考えないと、たとえ光の速さ(3×10⁸m/s)で走ったとしても、 6×10²mしか走れない。しかし、大気圏の上の方で発生したミュー粒子 が、ちゃんと地上に到着する。これは、光速の99%近くで走っているおかげで時 間の進み方が遅くなっているからであると考えることができる。
これをミュー粒子の立場に立って(つまり、ミュー粒子と一緒に動く座標系で) 考えるとどうなるだろうか。この立場では、ミュー粒子は静止している(動いて いるのは地球の方)ので、2×10⁻⁶秒で崩壊してしまうはずである。で はなぜ、大気圏の下まで到着することができるのか??
[問い5-2]
  1. 二台の電車AとBのすれちがいをある人(観測者O)が見ている。Oから見る と、AとBはx軸の正方向と負方向にそれぞれ速さvで走ってくるように見 える。電車の固有長さ(すなわち、電車が静止している系で測定した長さ)はと もに2Lであるとする。観測者の座標系で時刻t=0において、x=0の場所でA、 Bの中央が一致していたとする。これらの電車の運動を表すグラフを書け。
  2. 電車Aの中央に乗っている観測者をα、電車Bの中央に乗っている観測者 をβとする。α、β、Oの3人の世界線は、さっきのグラフの原点で重な る。αは「電車Bの方が電車Aより短い」と観測し、βは「電車Aの方が電 車Bより短い」と観測する(互いに相手を「自分より短い」と判断する)。 先の問題のグラフに「αが原点にいる時に観測する電車A,Bの長さ」と 「βが原点にいる時に観測する電車A,Bの長さ」を書き込み、互いに相手 を短いと観測することを説明せよ。


Footnotes:

29こうやって作った ローレンツ変換がマックスウェル方程式を不変に保つかどうかはちゃんとチェックする必要がある。答を先に書いておくと、電場や磁場のローレンツ変換をちゃ んと定義すれば不変になっている。
30C < 0だと、t′が増加した時にtが減少する(時間の流れが逆転!?)ことになる。
31狭い意味でのロー レンツ変換はboostと呼ばれることもある


学生の感想・コメントから


 行列にまだ慣れない。行列が出てきたのでわからなくなった(多数)。
 もうそろそ ろ、そんなことを言っていてはダメです!!
 何のために行列を使うかというと、ややこしい計算をできる限り簡単にする ためなのです。行列が使えるか使えないかで、今後の計算を楽にできるかできないかが大きく変わってきます。ですから、そろそろ慣れましょう。慣れないので したら、慣れるまで計算練習しましょう。でないと、行列なしで計算するのはたいへんな計算に出会った時、後悔しますよ。

 テンソルにま だ慣れない。テンソルが出てきたのでわからなくなった(これまた多数)。
 上に同じ。行列もテンソルも「楽をするための道具」だと思ってください。 慣れると、とっても幸せになれます。というわけで、以下は幸せになれた人の声。

 行列を用いると、見た目きれいで計算も楽になります。行列っていいですね。
 その通り。でもなかなかみんなわかってくれないようです。わかるとほんと に楽ができるものなんですが。

 テンソルってかなり便利ですね。それでいて奥が深い。相対論以外の物理 で、テンソルを使うことってあるんでしょうか?
 ありますよ。流体力学や構造力学などでも使うし、電磁気でも使うことはあ ります。
 
 行列なのに、テンソルで書いた時は順番を入れ替えてもいいのですか???(多数)
 いいのです!!

 たとえば、 Ai j Bj k = Ci k と書いても、 Bj k Ai j  = Ci k と書いても、その計算の中身は


(
A1 1
A1 2
A2 1
A2 2
)
(
B1 1
B1 2
B2 1
B2 2
) = (
C1 1
C1 2
C2 1
C2 2
)

という意味になるのです。つまり「Aの後ろの添え字とBの前の添え字を同じ (j)にして足した」ということで行列の掛け算の順番は決められているのです。これらの式をばらしてみれば、全部同じだということがわかると思います。 やってみましょう。

 僕は最近の子 供たちは外で遊ぶことが少なく、テレビゲーム系の遊びが中心だと思うのですが、そういう遊びばかりしていると物がどうやって動くのか観察することがないと 思うので、将来物理学という学問が数式だけの学問になってしまうのではないかと心配です。先生はこの問題についてどうお考えですか?
 昔に比べ、「なぜ?」「どうして?」と考える子供(学生も)減ってきたよ うには感じます。だからこそ、物理のおもしろさ、つまり「どうしてこうなるのか?」と考えてその答がわかった時のおもしろさを、教える側が伝えていかない といけませんね。

 黒板消すのた いへんそうでしたね(多数)。
 今日は湿度が高いので、チョークの跡がなかなか消えなくて、ものすごく力 使いました。まぁ、私のチョーク筆圧が高すぎるのも問題なんでしょうけど(;_;)。


File translated from TEX by TTHgold, version 3.63.
On 13 Jun 2006, 18:17.